Alex Cattle
29 October 2019
Ubuntu Coreを搭載したロボットアームが Niryoから登場
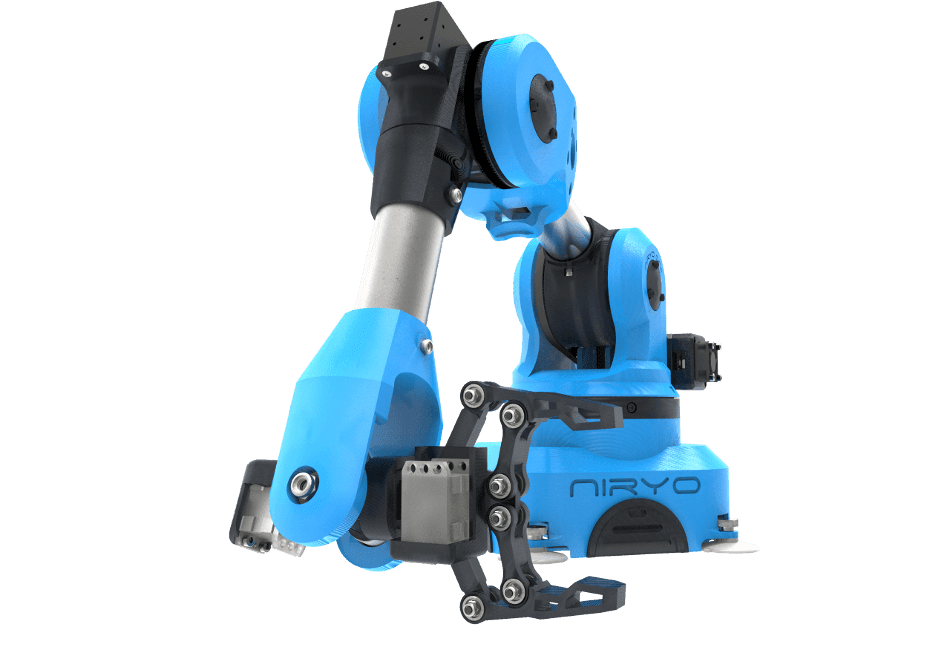
Niryoがすごい6軸ロボットアーム「Niryo One」を開発しました。3Dプリント部品で構成され、価格も手頃なこのロボットは、主に教育用途向けです。完全にオープンソースで、ROSで動作します。ハード面ではArduinoおよびRaspberry Pi 3(RP3)を搭載しています。このロボットについて知ったとき、私たちはこう思いました。Ubuntu CoreとSnapを使うのにぴったり!
ロボットが手に入るとまず、Niryo Studioを使ってみました。これはNiryoが開発したツールで、ロボットを動かしたり、シーケンスを学習させて保存するなど、さまざまなことが可能です。ロボットは、Pythonや、GoogleのBlockyベースのグラフィカルエディターでプログラムできます。Niryo Studioは、手軽に楽しくロボットに親しむための優れたツールです。
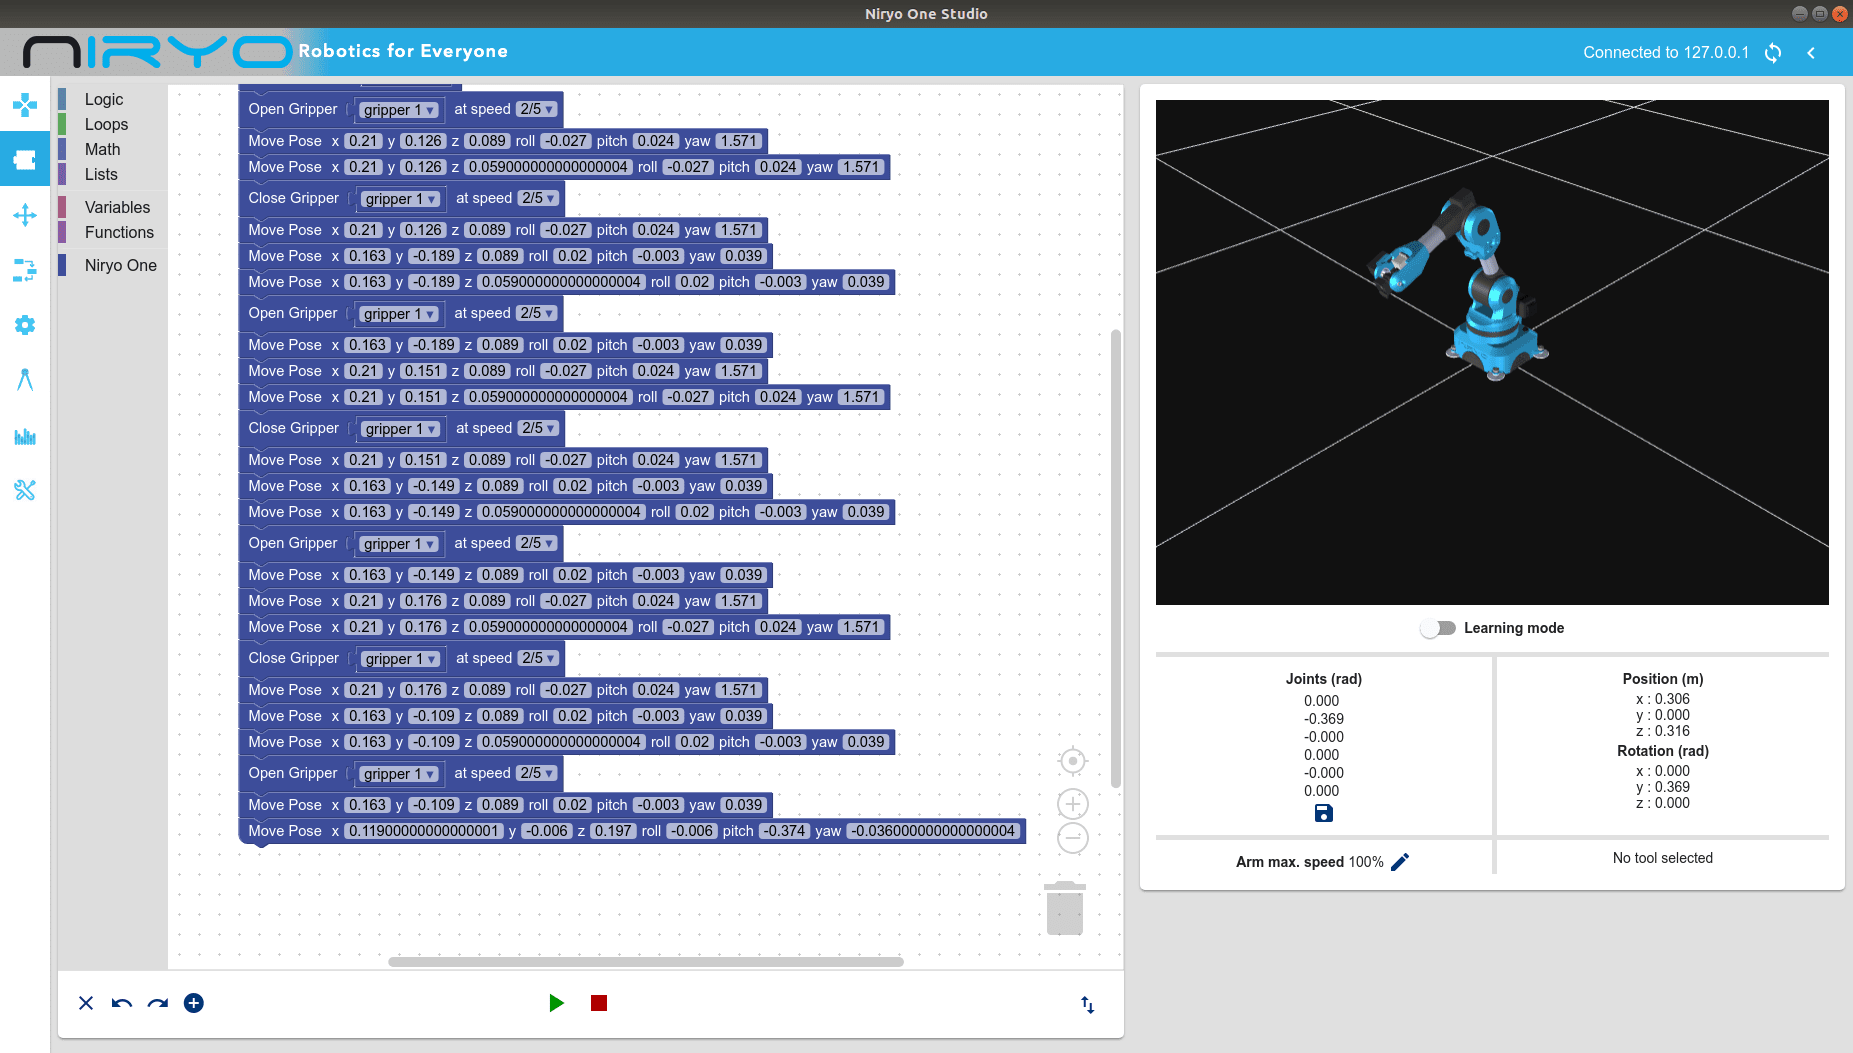
Niryo Studio の Blocky エディター
次に、ロボットを制御するROSスタックでSnapの作成に取りかかりました。SnapcraftがROSをサポートしているため、難しいタスクではありません。catkinプラグインでほとんど処理できます。ただし、重要性の高いプロジェクトにはよくあることですが、Niryoスタックにもいくつか対処すべき問題があります。
- WiringPiというライブラリを使用するため、Snapの作成には追加パーツが必要です。
- RPi3でコンパイルするとデバイスのメモリーが不足してGCCがクラッシュしました。Niryoでは既知の問題であり、ビルド時に2つのコアを使用することで解決します(-j2 -l2 makeオプションの使用)。残念ながら、Snapcraftのcatkinプラグインを使用する場合はそこまでの制御はできません。しかし、Snapcraftは非常に拡張性が高いため、Snapcraftに付属するcatkinプラグイン関連をコピーし、必要な修正を加えればローカルプラグインを作成できます。私は作成したcatkin-niryoプラグインで-j2 -l2オプションをビルドコマンドに追加しました。これでGCCのクラッシュは回避できます。
- 変更しなければならないハードコーディングされたパスがたくさんありました。また、不足していた依存関係も追加し、その他の細かいコード修正も行いました。完成したパッチはこちらにあります。
- Snap内の構成ファイルもいくつかコピーする必要がありました。
- 最後に、Node.jsパッケージをビルドに含める必要があります。Node.jsプラグインが効果的に機能したため、問題はありませんでした。
これらすべての作業を経て、RPi3デバイスでSnapを構築できました。作成方法はGitHubのniryo_snap repoにあります。ビルドの簡単な手順も含まれています。Snap Storeではabeato-niryo-oneという名前でリリースしました。このSnapは現時点では制限(confine)されていないため、–devmodeオプションでインストールする必要があります。
続いて、RPi3用にUbuntu CoreイメージをダウンロードしてSDカードに書き込みました。ロボットのRPi3に挿入する前に、UARTシリアルポートに取り付けた別のRPi3を使用してconsole-confを実行しました。このツールでネットワークと、イメージで使用するUbuntu Oneユーザーを設定しました。Nyrioスタックは初期設定を簡単にするためにWiFi APを設定しようとしますが、Snapでは現時点ではサポートされていないため、console-confによるネットワーク設定により、後でロボットに接続する方法が決まります。
この時点で、snapdはおそらくカーネルSnapとコアSnapを更新します。これによりシステムが数回再起動し、それが終われば更新完了です。その後、First Stage Bootloaderのファイルをいくつか修正する必要があります。RPi3がすべてのセンサーとモーターを制御できるようにするために、Niryo OneではデフォルトのGPIO設定の変更が必要となるためです。最初に、/boot/uboot/cmdline.txtを編集します。console=ttyAMA0,115200を削除し、plymouth.ignore-serial-consolesを追加して、以下のようなコードにします。
dwc_otg.lpm_enable=0 console=tty0 elevator=deadline rng_core.default_quality=700 plymouth.ignore-serial-consoles
次に、/boot/uboot/config.txtの後に次の行を追加します。
…
# For niryo
init_uart_clock=16000000
dtparam=i2c1=on
dtparam=uart0=on
次に、必要なSnapをインストールして接続します。
snap install network-manager
snap install –devmode –beta abeato-niryo-one
snap connect abeato-niryo-one:network-manager network-manager
このように簡単なコマンドでフルROSスタックのインストールと構成が完了です!
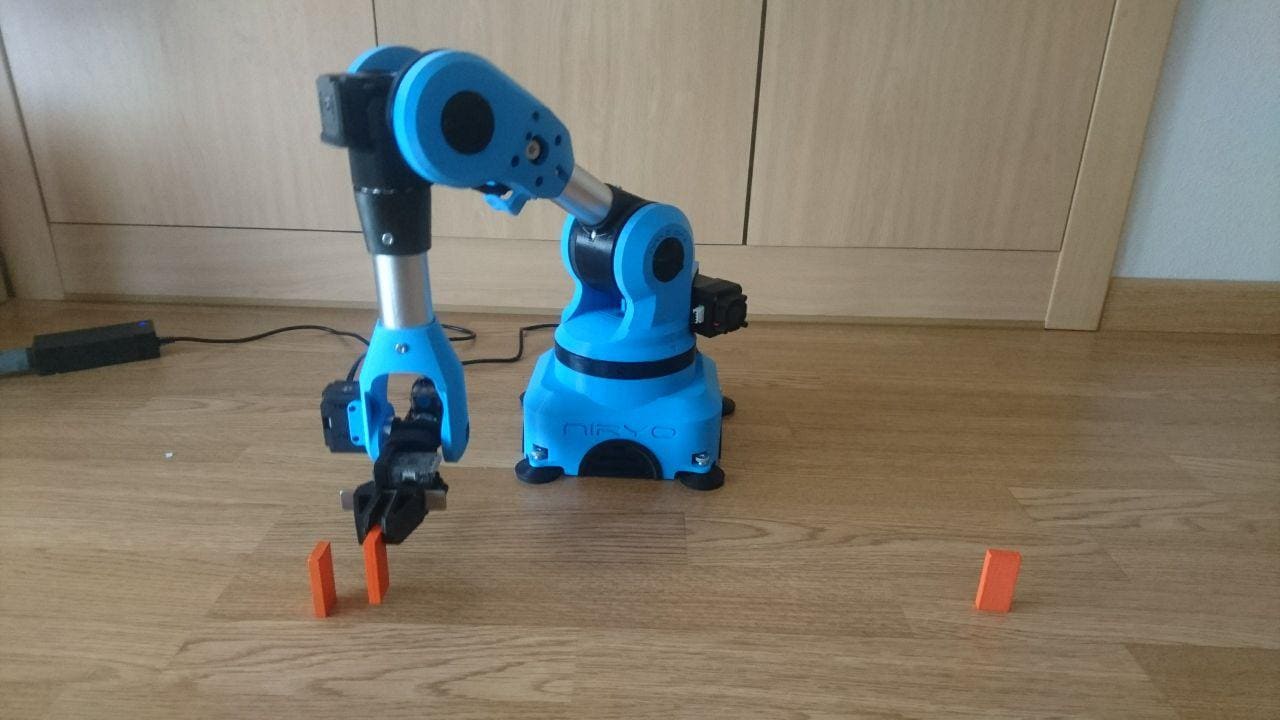
動作中のロボット
最後に、ロボットにSDカードを挿入し、ブザー音が鳴るまで待ちます。音が鳴れば、通常の方法でNiryo Studioを使用して接続可能になります。これで元のイメージを使用するのと同じ方法でロボットを操作できるだけでなく、Ubuntu Coreのさまざまな機能(最小フットプリント、アトミックアップデート、制限アプリケーション、アプリストアなど)が使用可能になります。
さらに、Snapをx86 PCにインストールしてシミュレーションモードで使用できるというメリットもあります。サービスを停止して、以下のコマンドでシミュレーションを開始するだけです。
snap install –devmode –beta abeato-niryo-one
snap stop –disable abeato-niryo-one
sudo abeato-niryo-one.simulation
それからNiryo Studioを実行して127.0.0.1に接続します。とても簡単です。ROSアーカイブを追加して多数のdebパッケージを手動でインストールする必要はありません。
ご覧のとおり、ROS DebianベースのプロジェクトからUbuntu CoreおよびSnapには簡単に移行でき、大きなメリットがあります。ほんの少しの手間で、更新が簡単、セキュリティ優先、10年間の更新など、多くの機能を手に入れましょう!